Salut, moi c'est Djokhar !

Je donne des yeux et des oreilles aux machines.

Ingénieur en systèmes embarqués et instrumentation scientifique. En clair : j'écris le code qui tourne dans les cartes électroniques, je récupère leurs mesures en temps réel et je les transforme en informations utiles. Ça va des neutrons d'un accélérateur de particules jusqu'au clignement d'un œil.

C / C++ Python / Qt ESP8266 STM32 ROS Git
CH1 · 2 µs/div ACQ RUN ça, c'est un neutron !
En ce momentCNRS-IPHC, Strasbourg
MobilitéGenève et région frontalière
DisponibleÀ partir de février 2027
01

Le compteur de neutrons

AlphaBeast · CNRS-IPHC · ingénieur de recherche, depuis sept. 2024

Les neutrons sont invisibles et n'ont pas de charge électrique. Il faut pourtant les compter autour des accélérateurs de particules et des centres de protonthérapie. AlphaBeast est un détecteur qui fait ce travail en temps réel.

Mon rôle : écrire le firmware de la carte, bâtir la chaîne qui remonte les mesures jusqu'au PC, et analyser les signaux pour distinguer les vrais neutrons du bruit électronique.

Sous le capot

Firmware C/C++ sur ESP8266, qui pilote l'ASIC en SPI et garde sa configuration en Flash. Serveur d'acquisition multicarte sur Raspberry Pi (TCP/IP). Interface Python/Qt et WaveCatcher côté PC.

ESP8266C/C++SPIFlashTCP/IPRaspberry PiPython/QtWaveCatcher
À vous : choisissez un faisceau, puis réglez le seuil →
n source de neutrons ASIC FLASH carte détecteur SPI ESP8266 TCP/IP Raspberry Pi IMPULSIONS seuil ÉNERGIES MESURÉES neutron lent neutron rapide bruit électronique empilement

TH0 1 cran ≈ 3 mV ≈ 20 keV

Le détective électronique

Plateformes MonoBeast et TriBeast

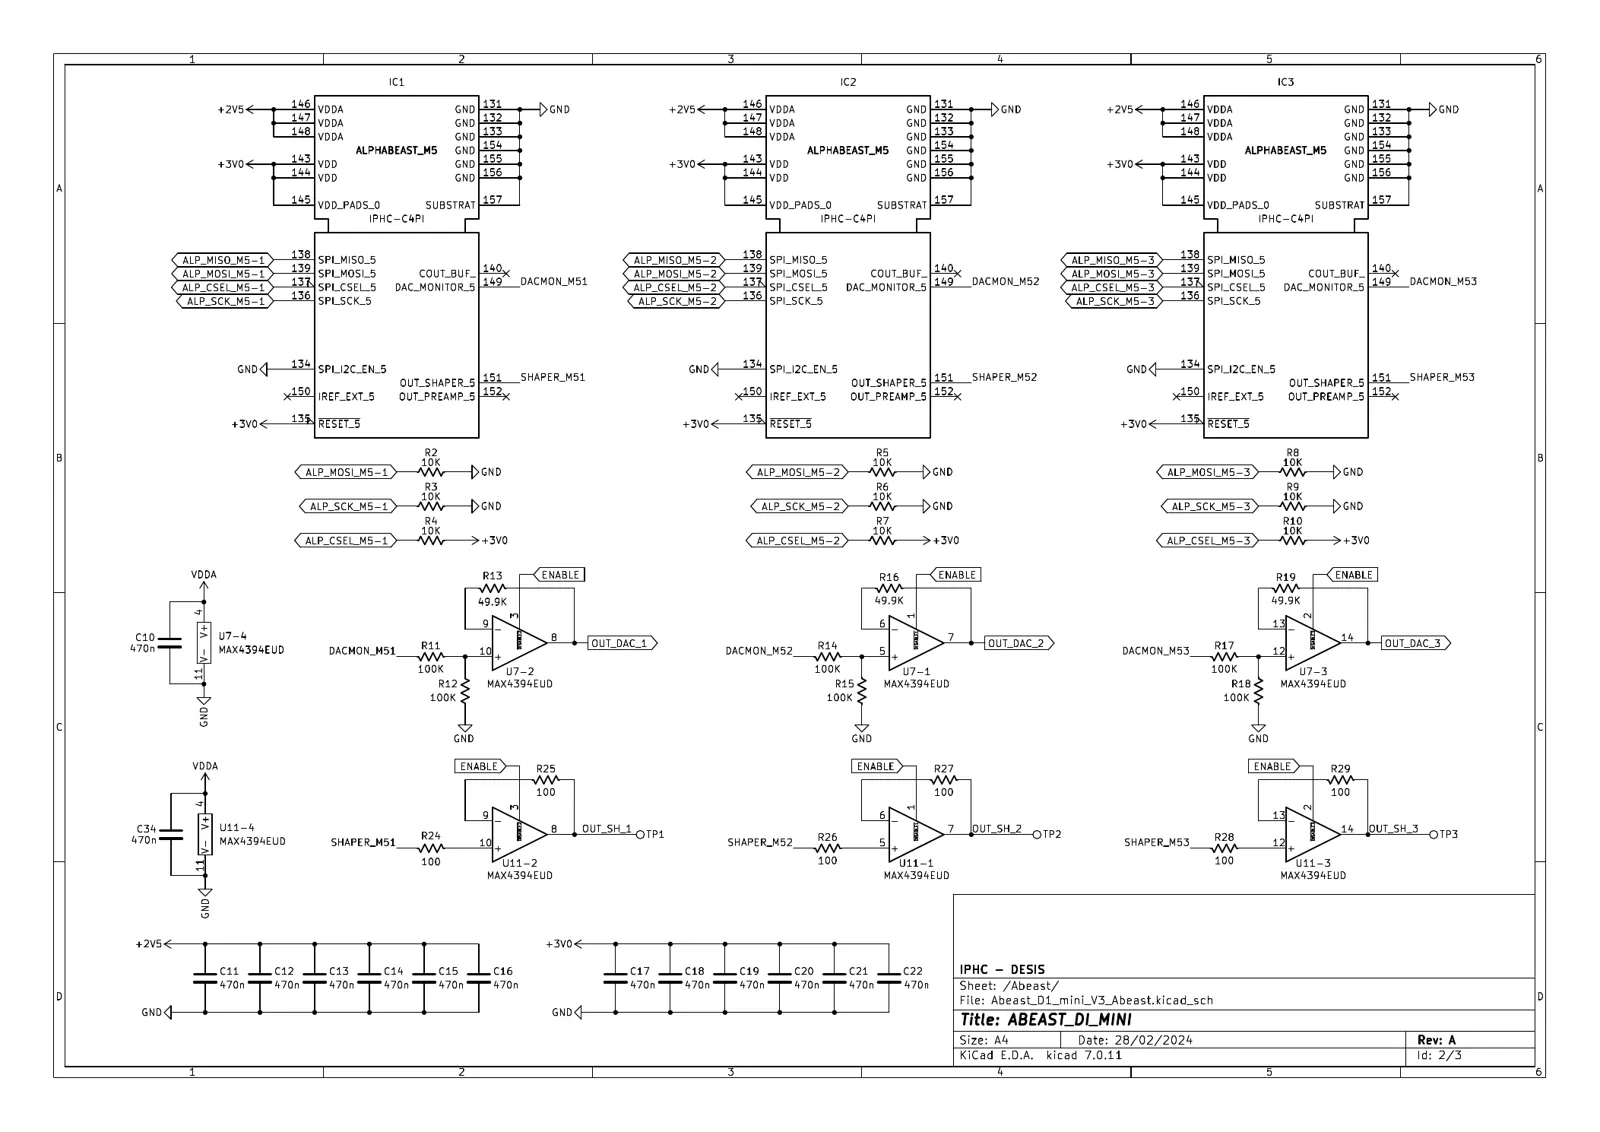
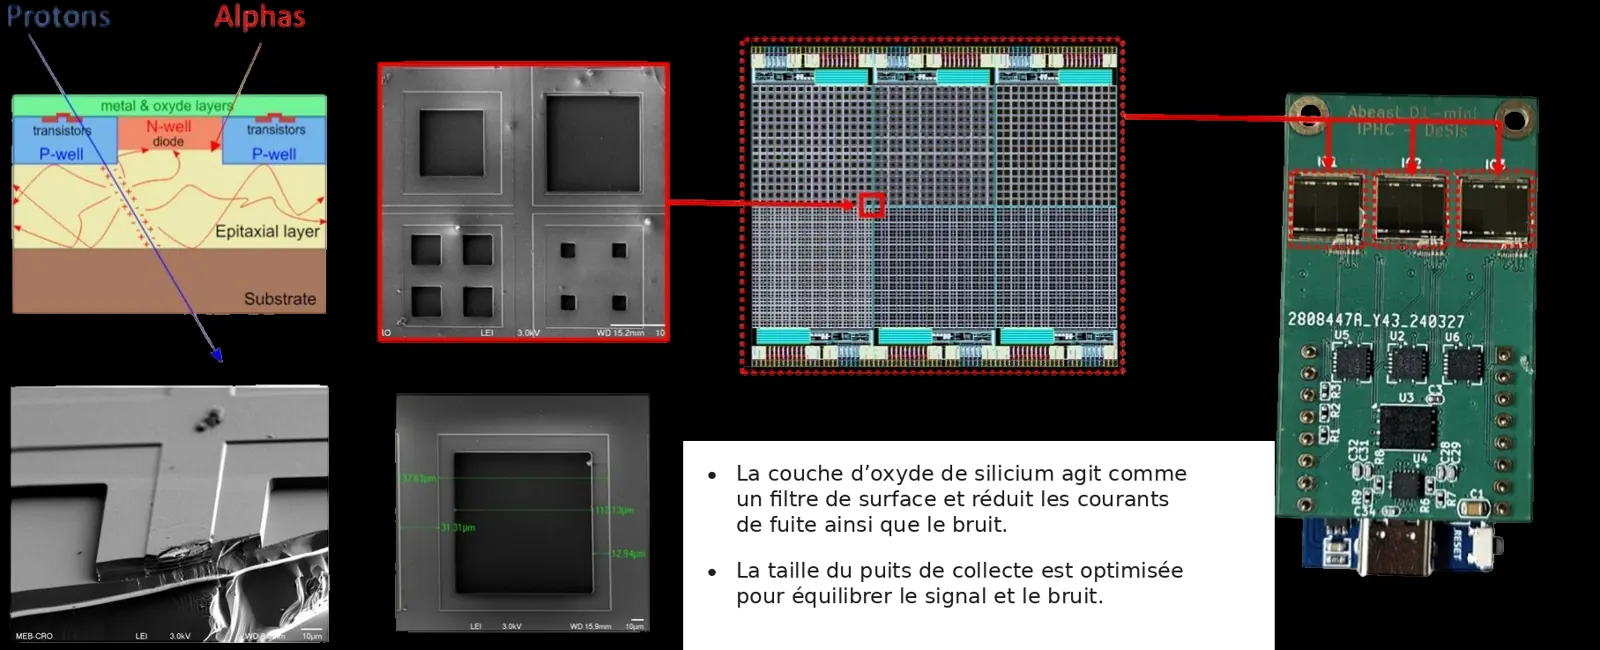
J'ai passé au crible une carte existante : alimentations, interfaces numériques, sorties analogiques. Je mesure le bruit, les seuils, la ligne de base et ce qui se passe quand deux impulsions se chevauchent. Chaque mesure devient une piste d'amélioration concrète, côté matériel ou côté firmware. Le schéma et le PCB sont l'œuvre de l'équipe IPHC-DESIS.

L'ASIC AlphaBeast vu au microscope, et sa carte.
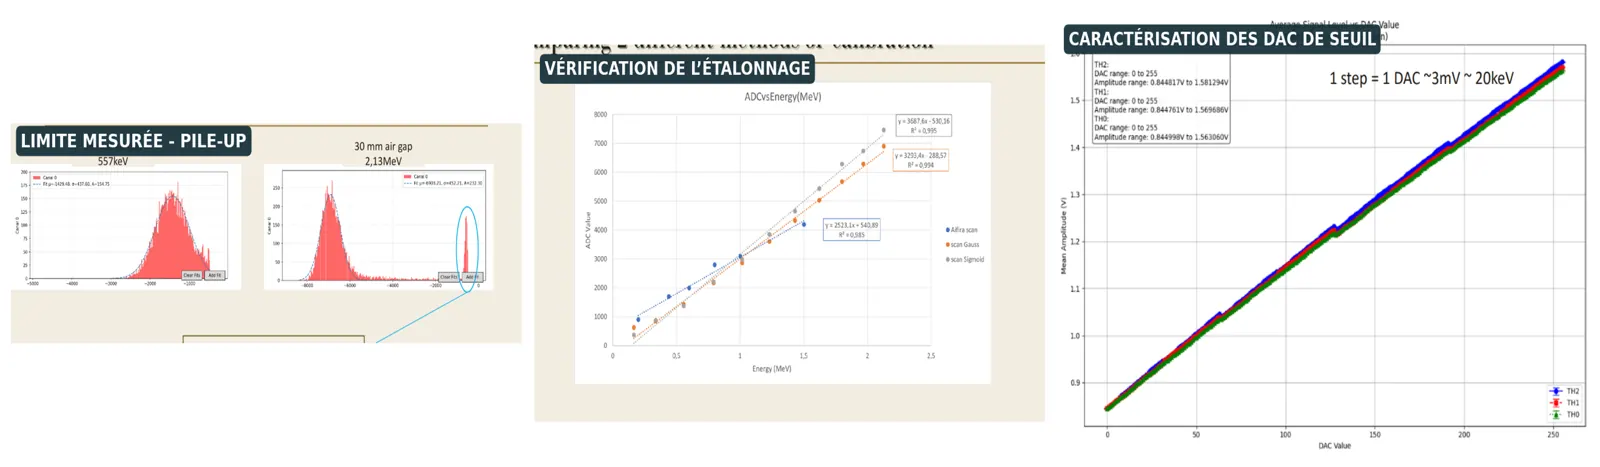
Caractérisation : empilement, étalonnage et balayage des seuils.
Strasbourg · CYRCé Grenoble · GDR DI2I Pavie · CNAO

Sur le terrain, face au faisceau

CYRCé Strasbourg · CNAO Pavia · GDR DI2I · IPHC-CNRS

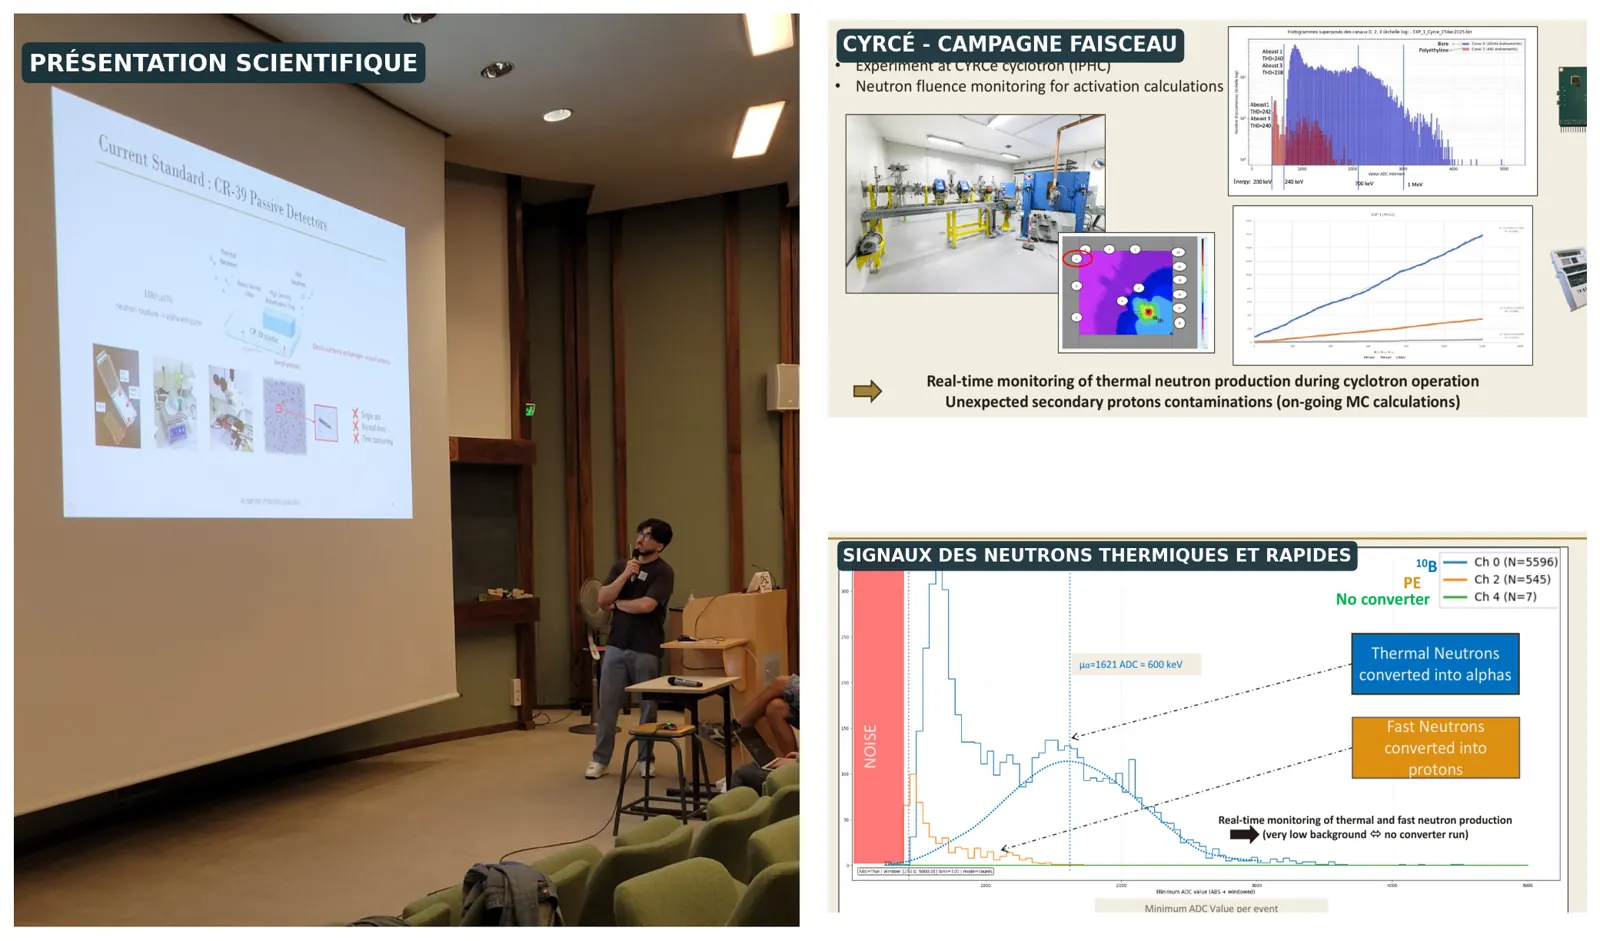
Des campagnes de mesures sur de vrais accélérateurs : préparer les acquisitions, faire tourner le détecteur, analyser les données (étalonnage, compteurs, énergies des neutrons)… puis présenter les résultats, notamment à l'assemblée générale du GDR DI2I à Grenoble en juin 2026.

Présentation au GDR DI2I, mesures à CYRCé et énergies des neutrons.
Schéma IPHC-DESIS analysé : niveaux SPI, buffers analogiques.
02

Les lunettes qui voient les clignements

EssilorLuxottica · stage ingénieur R&D · sept. 2023 → fév. 2024

Et si vos lunettes savaient quand vous clignez des yeux ou hochez la tête ? Ici, pas de caméra : deux petites électrodes sur la monture sentent les variations électriques autour de l'œil, et une centrale inertielle (IMU, celle qui sait si votre téléphone est penché) sent les mouvements.

J'ai enregistré et étiqueté des séries de signaux, entraîné un classifieur, puis je l'ai installé directement dans le capteur. C'est un mini-cerveau qui décide tout seul, sans réveiller le processeur principal, et qui économise donc la batterie.

Sous le capot

Fusion des mesures capacitives QVAR et des données IMU. Entraînement et validation dans UNICO-GUI, puis déploiement dans le Machine Learning Core du LSM6DSV16X. Prototypage sur STM32.

QVARIMUFusion de capteursUNICO-GUIMLC LSM6DSV16XSTM32
À vous : clignez, hochez la tête… puis coupez l'IMU →
IMU Cliquez pour cligner électrodes (cliquez l'œil !) QVAR · ÉLECTRODES IMU · MOUVEMENT IMU COUPÉE Mini-cerveau du capteur Machine Learning Core …

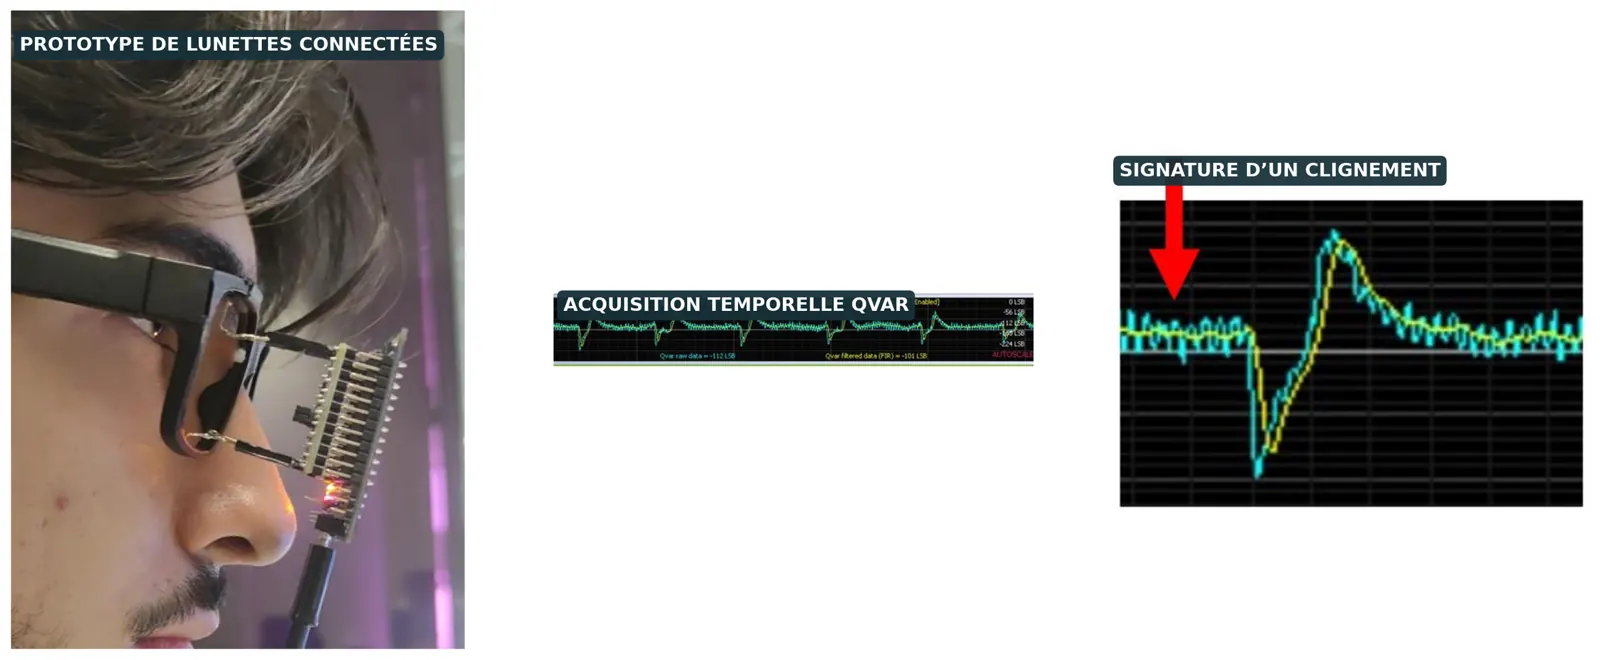
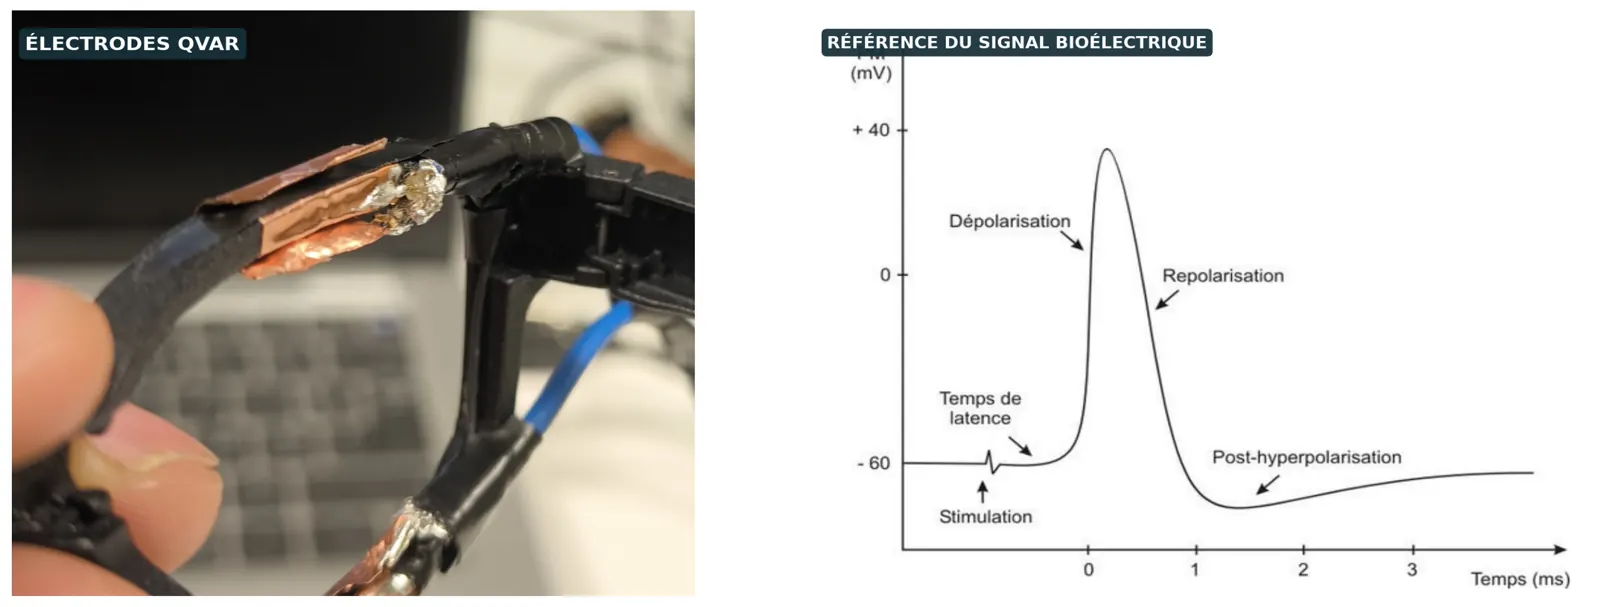
Le prototype porté, et la signature d'un clignement sur le signal QVAR.
Les électrodes QVAR sur la monture, à côté d'un signal biologique de référence.
03

Le robot qui scanne les tunnels

Infraneo · stage ingénieur R&D robotique · fév. → juil. 2022

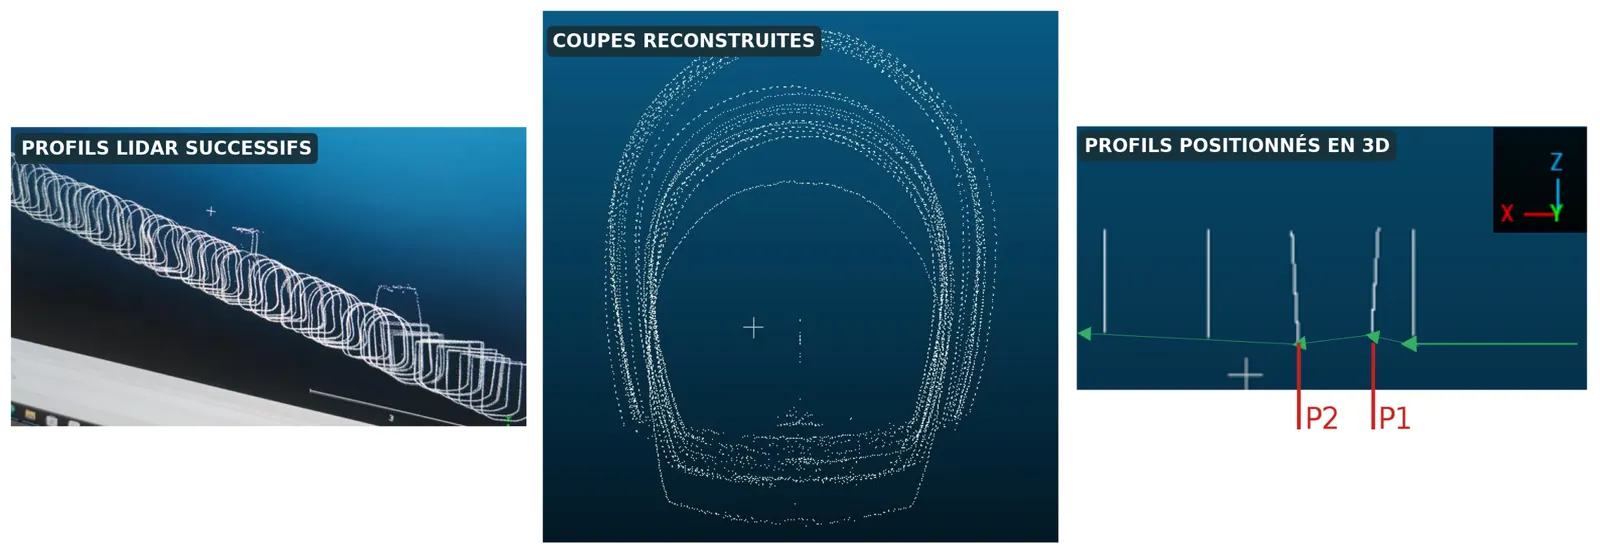
Pour inspecter un tunnel, un robot avance en balayant la paroi avec un laser tournant (un LiDAR). Chaque tour donne une « tranche » du tunnel. Le défi consiste à empiler ces tranches pour obtenir un tunnel en 3D fidèle.

Le hic, c'est que le sol n'est jamais plat. Quand le robot passe sur une bosse, il bascule et ses tranches penchent. J'ai combiné la distance parcourue (mesurée par les roues) et l'inclinaison (mesurée par l'IMU) pour remettre chaque tranche à sa place.

Sous le capot

Nœuds ROS 1 qui fusionnent le LiDAR 2D, l'odométrie des codeurs et l'orientation IMU. Export des nuages de points en CSV, validation de la géométrie dans CloudCompare.

ROS 1LiDARIMUOdométrieNuages de pointsCloudCompare
À vous : regardez le tunnel se construire, puis coupez la correction →
vue de côté RECONSTRUCTION 3D ⚠ SANS IMU : TUNNEL DÉFORMÉ

Les vraies données : profils successifs, coupes reconstruites et profils positionnés en 3D.
04

La machine qui pose les composants

Projet d'ingénierie UTBM · mécatronique et automatisation

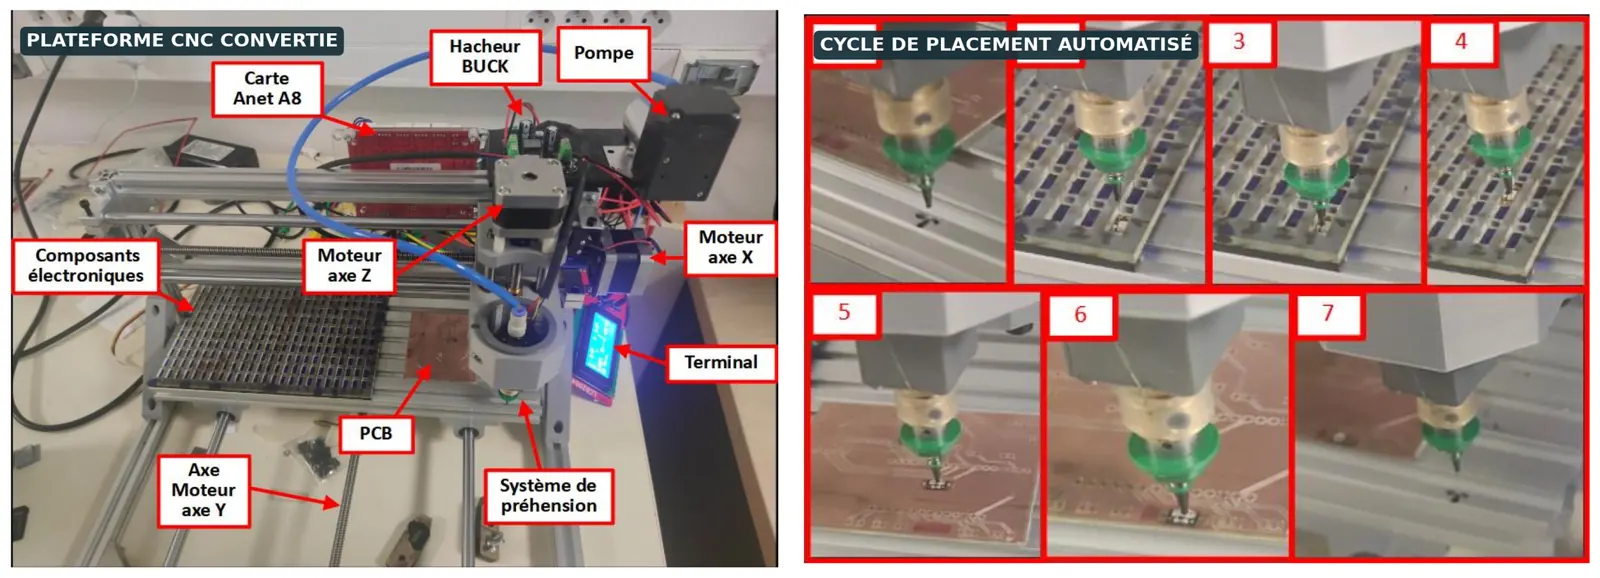
Poser à la main des dizaines de minuscules composants sur une carte électronique, c'est long et on se trompe. Ce projet a transformé une fraiseuse CNC en machine qui attrape chaque composant par aspiration et le pose au bon endroit, dans le bon sens.

Chaque composant est décrit dans une petite bibliothèque (un fichier JSON). Un programme en déduit automatiquement la liste des mouvements, le G-code. La machine le lit depuis une carte SD, et on suit le cycle sur un écran LCD.

Sous le capot

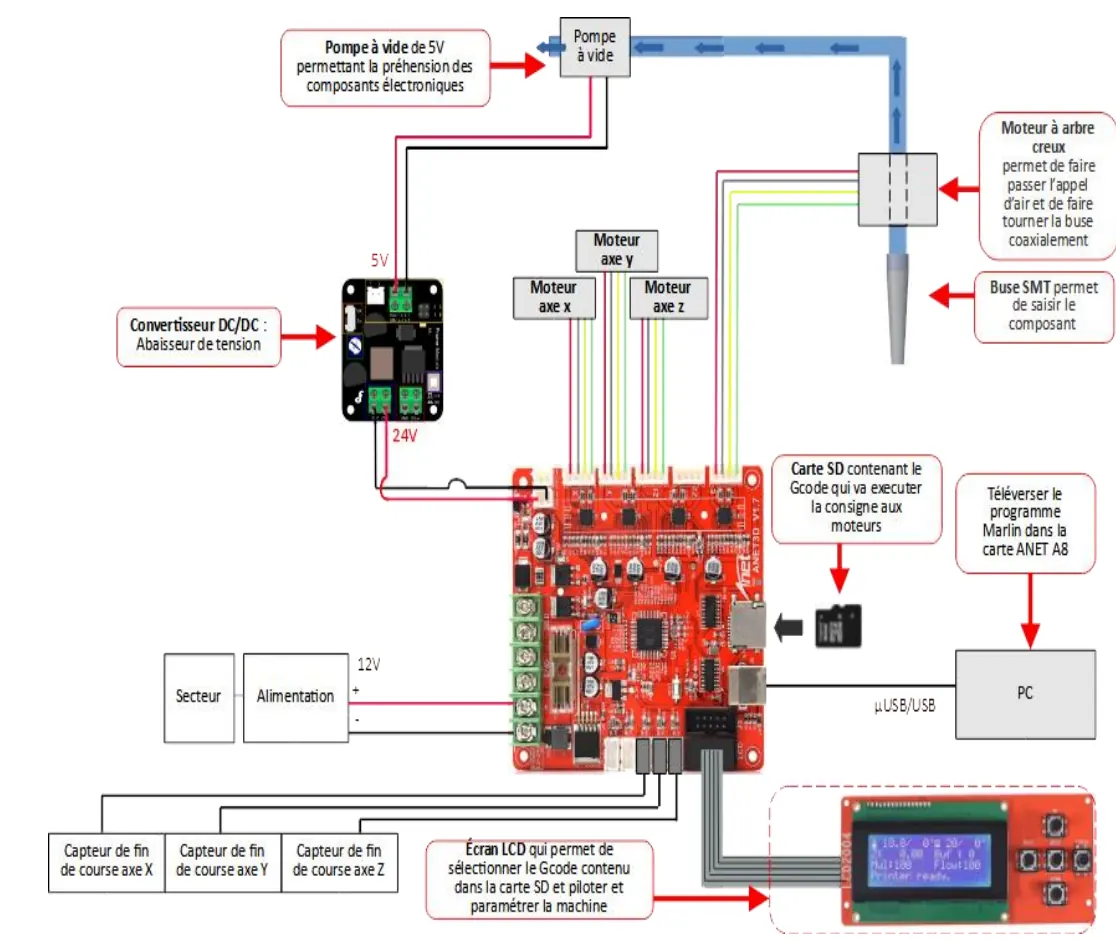
Pilotage de 4 axes, préhension par pompe à vide, fins de course, interface LCD/SD. Génération du G-code depuis une bibliothèque JSON et les coordonnées du PCB. Pièces de préhension imprimées en 3D.

G-code4 axesPompe à videJSONImpression 3DLCD / SD
À vous : lancez le cycle ou avancez pas à pas →
SD

La plateforme CNC convertie et le cycle de placement en 7 étapes.
Architecture : 4 axes, pompe, fins de course, carte SD et écran LCD.
+4

Et aussi…

quatre projets de plus, en accéléré

EXIGENCE 01 EXIGENCE 02 EXIGENCE 03 PYTHON ✓ CAN 18FF21 03 A1 7FCAN 0CF004 00 FF 20CAN 18EF1C 41 0A 02CAN 18FF21 03 A2 7FCAN 0CF004 00 FE 21CAN 18EF1C 41 0B 02 CAN 18FF21 03 A1 7FCAN 0CF004 00 FF 20CAN 18EF1C 41 0A 02CAN 18FF21 03 A2 7FCAN 0CF004 00 FE 21CAN 18EF1C 41 0B 02

Tester une machine agricole… sans machine

KUHN · test et validation HIL/SIL · mai → juil. 2024

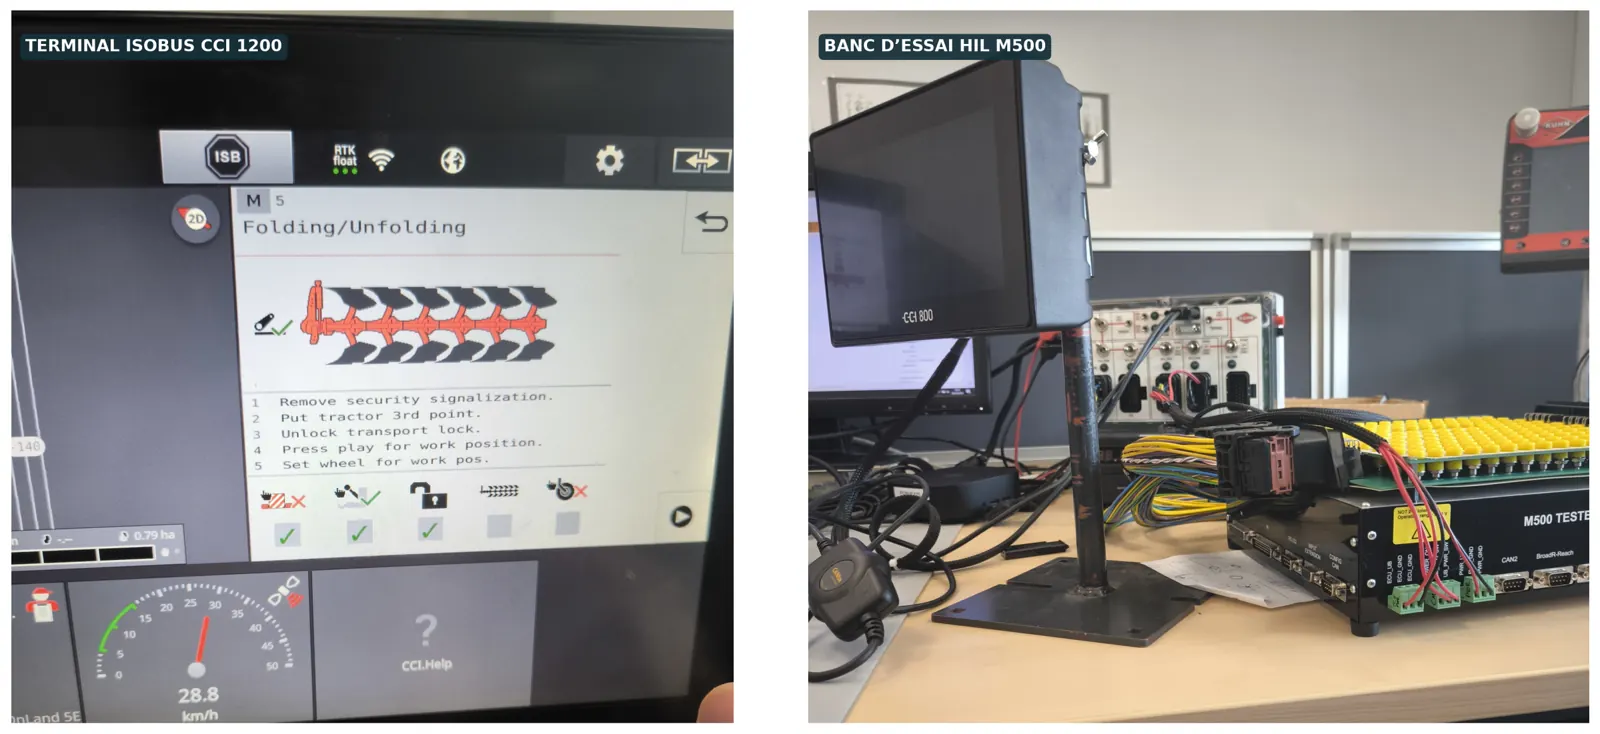
Les machines agricoles embarquent des calculateurs. Avant de les envoyer au champ, on les branche sur un banc qui simule la machine (le HIL) et on vérifie chaque exigence, une par une. J'exécutais ces tests, j'analysais les messages qui circulent sur le bus CAN et j'automatisais les tâches répétitives en Python, en gardant la trace de chaque preuve.

HIL / SILCANISOBUSPythonTraçabilité
Terminal ISOBUS CCI 1200 et banc HIL M500.
aperçu en direct (et à l'heure !)
Cadran Bracelet

Composez votre montre

Projet perso · React, TypeScript, Git/GitHub, Vercel

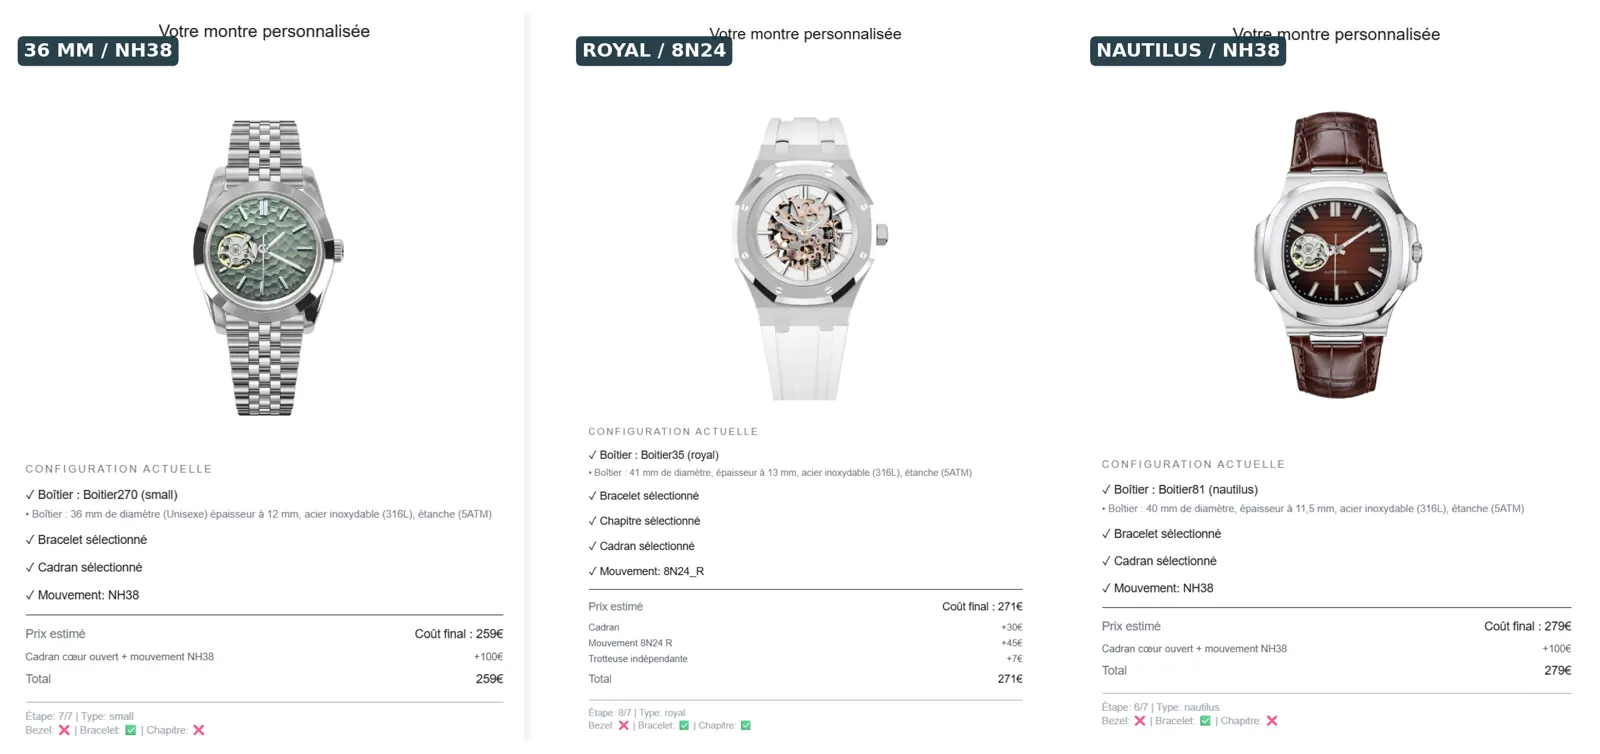
Un configurateur en ligne : on choisit boîtier, cadran et bracelet, et l'aperçu comme le prix se mettent à jour en direct. Seules les pièces compatibles se combinent. Tout est codé à la main, sans Shopify ni Wix, versionné sur GitHub et redéployé automatiquement sur Vercel à chaque modification, avec l'aide d'outils d'IA. La démo ci-dessus en est une version très simplifiée, aux prix fictifs.

Essayer le vrai configurateur ↗
Trois configurations générées : cœur ouvert 36 mm, Royal squelette, style Nautilus.
électroaimant 200 ms TAC !

Un graveur électrique fait maison

Preuve de concept perso · mécatronique

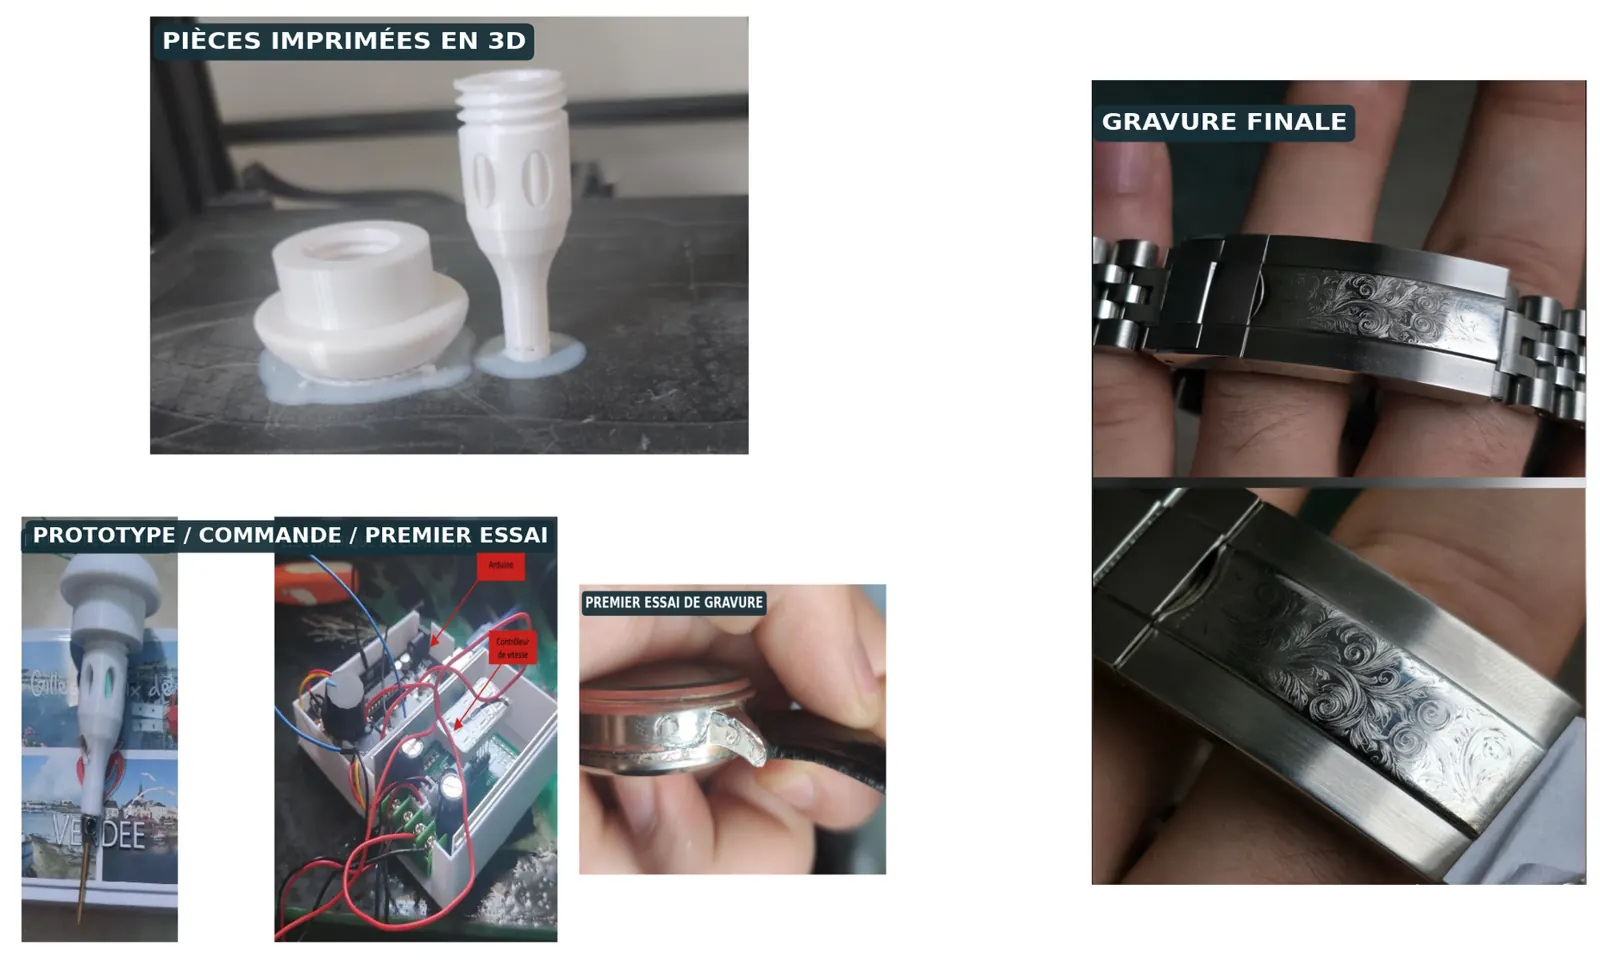
Les graveurs d'art utilisent des outils à air comprimé qui frappent la pointe des milliers de fois. J'ai remplacé l'air par un électroaimant commandé par un transistor : une impulsion de 200 ms donne un coup. Le boîtier, dessiné sous SolidWorks, est imprimé en 3D. Résultat : des sillons nets et réguliers sur un fermoir de montre en acier.

SolidWorksImpression 3DÉlectronique de puissancePrototypage rapide
Des pièces imprimées à la gravure finale sur un fermoir en acier.
ESP32 WM8960 ● REC appel · musique · enregistrement

Un boîtier audio Bluetooth sur mesure

Projet client · architecture système · preuve de concept

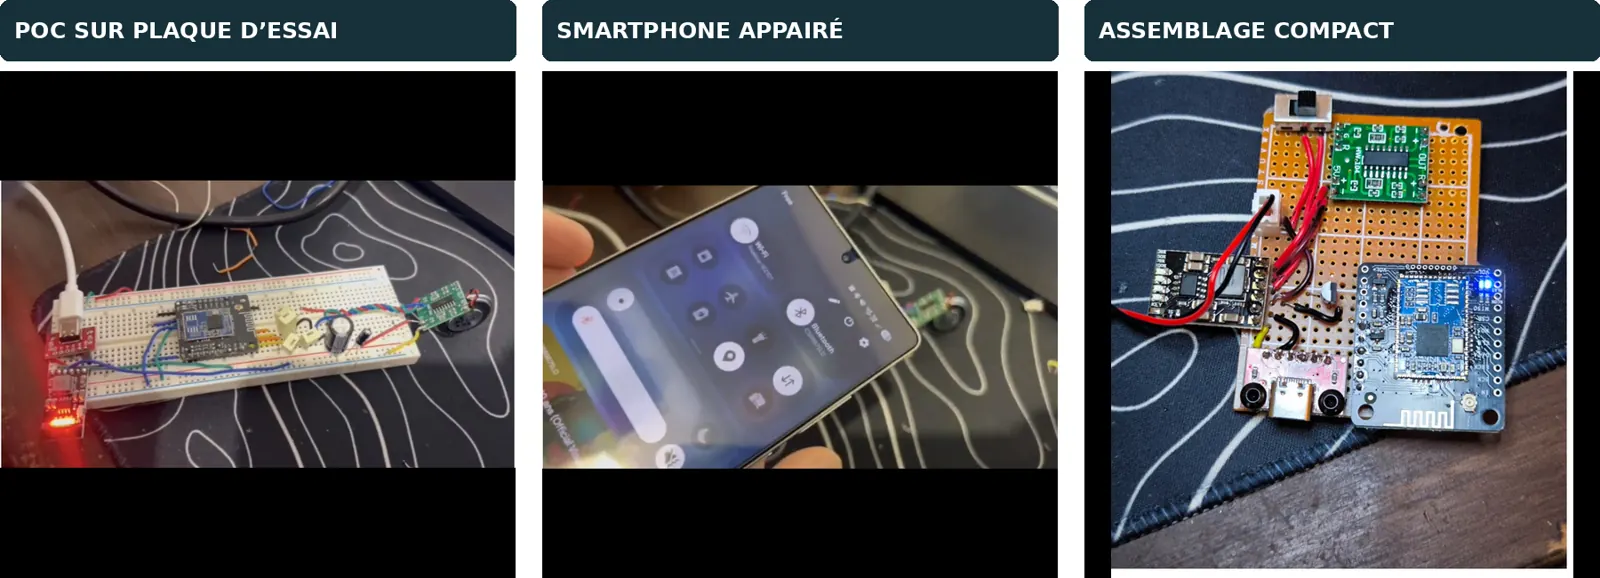
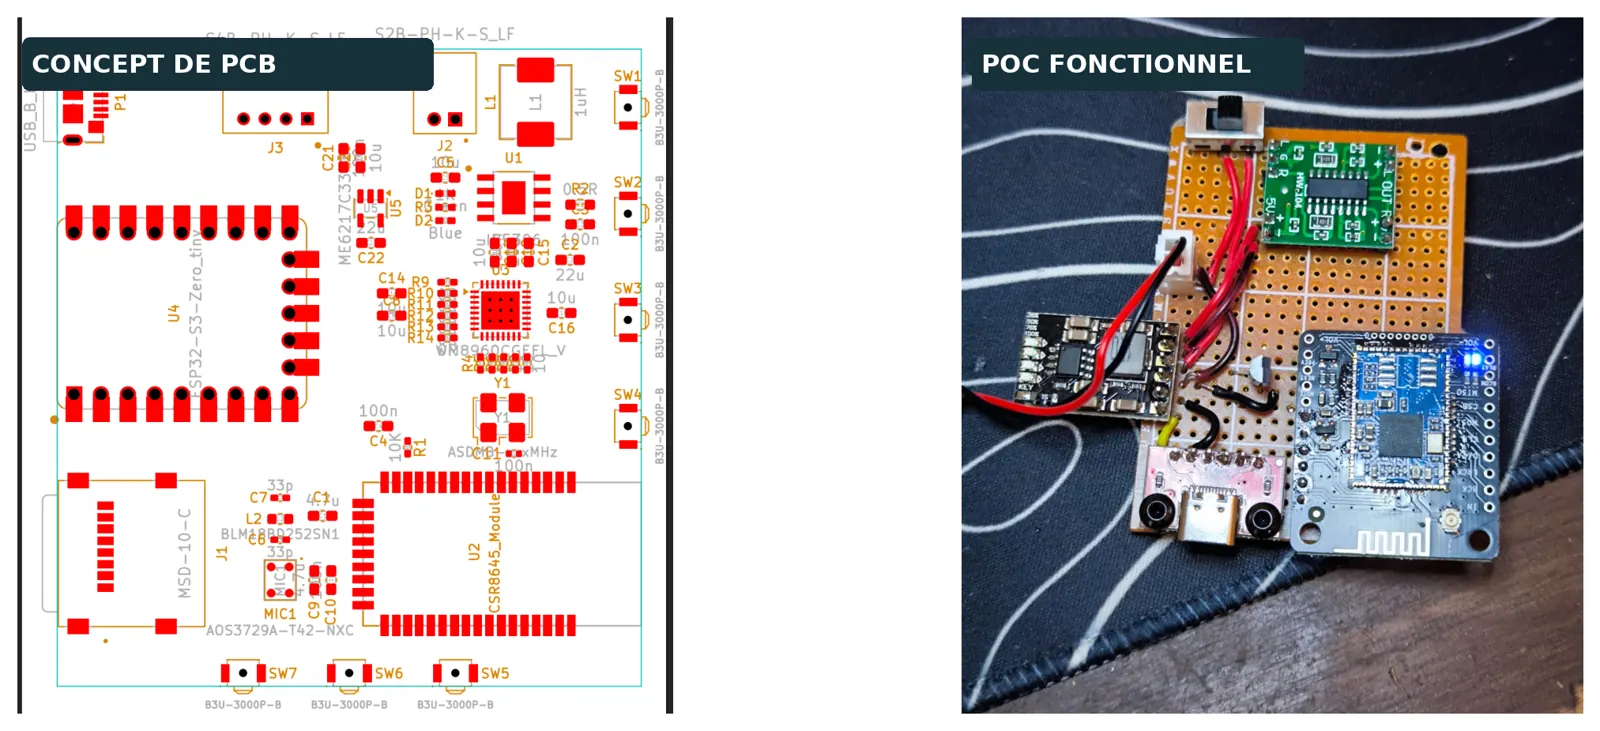
Un client voulait un petit appareil sur batterie qui passe des appels Bluetooth, lit de la musique et enregistre sur carte microSD. J'ai conçu l'architecture, puis assemblé et testé un prototype fonctionnel, appairé à un smartphone. J'ai aussi esquissé le schéma du futur circuit imprimé, mais le projet s'est arrêté avant sa fabrication.

ESP32-S3WM8960A2DP / HFPI2SmicroSDUSB-CLi-ion
Le POC : plaque d'essai, appairage smartphone, assemblage compact.
Concept de PCB (jamais fabriqué) à côté du POC validé.
→

Le parcours

de l'école au labo de physique

UTBMÉcole d'ingénieursProjets d'ingénierie, dont la machine de pose de composants.
2022 · fév. → juil.InfraneoStage R&D robotique : cartographie LiDAR de tunnels sous ROS.
2023 → 2024 · sept. → fév.EssilorLuxotticaStage R&D systèmes embarqués : IA dans le capteur des lunettes connectées.
2024 · mai → juil.KUHNIngénieur test et validation HIL/SIL.
sept. 2024 → aujourd'huiCNRS-IPHCIngénieur de recherche en systèmes embarqués : le détecteur de neutrons AlphaBeast.
février 2027Votre équipe ?Genève ou région frontalière.
On en parle ?

Un capteur à faire parler ? Écrivez-moi.

Citoyen français, mobile à Genève et dans la région frontalière française. Disponible à partir de février 2027.

Strasbourg, France